Полностью дистанционно управляемый подводный проект выполнен с борта 24-метрового USV
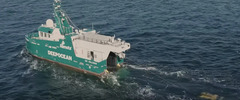
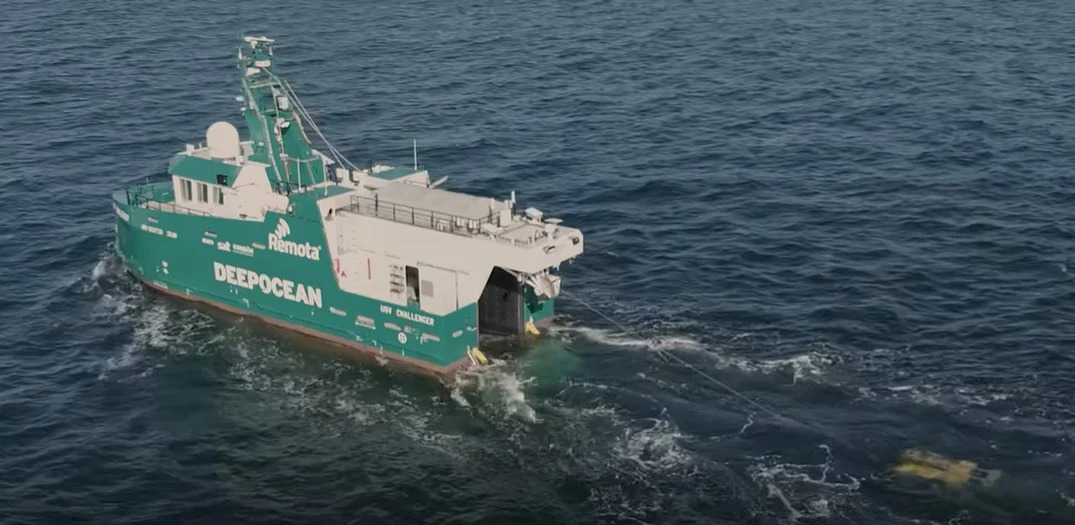
17.09.202624-метровое безэкипажное надводное судно (USV) Challenger, принадлежащее совместному предприятию DeepOcean, Solstad Offshore и Østensjø Rederi, завершило свой первый полностью дистанционный проект.
Как сообщила DeepOcean 4 сентября, как судовые операции, так и работы с телеуправляемым подводным аппаратом (ROV) управлялись исключительно из берегового центра дистанционного управления (ROC) в Хёугесунне. Работы выполнялись в режиме одновременных операций (SIMOPS) неподалеку от судна BB Ocean и включали дистанционную корректировку и отсоединение защитной крышки подводного манифольда в рамках поддержки монтажных работ в подводном испытательном центре Equinor Kårstø.
Строительство Challenger началось в марте 2024 года на верфи GONDAN Shipbuilders в Испании по заказу USV A/S. Судно было спущено на воду 26 февраля 2025 года, церемония крещения состоялась в марте, а передача заказчику - в мае 2025 года. Проект с самого начала был нацелен на снижение выбросов CO₂ более чем на 90% по сравнению с традиционными методами.
Безэкипажное судно, спроектированное Salt Ship Design, оснащено гибридной дизель-электрической силовой установкой, которая позволяет работать дистанционно и находиться в море автономно до 30 дней. На борту размещён полностью электрический рабочий ROV с гидравлическими возможностями, способный работать на глубинах до 1500 метров, а также система спуска-подъёма, разработанная DeepOcean. ROV оснащён набором инструментов для выполнения широкого спектра подводных операций, включая прокладку кабелей. Ключевая особенность USV - возможность работать как самостоятельно, так и в качестве дополнения к более крупным судам, что снижает потребность в повторных переходах больших судов и обеспечивает значительную экономию.
«Мы очень рады успешной сдаче этого подводного объёма работ для Equinor. Проект знаменует собой важную веху для нашей программы USV и демонстрирует, что возможно с подводными услугами нового поколения», - заявил Джонни-Андре Спангберг, директор по развитию бизнеса и руководитель программы USV в DeepOcean.
Кейс Challenger иллюстрирует возможность промышленной эксплуатации безэкипажных гибридных аппаратов в комбинации USV + ROV в реальных подводных проектах. В сочетании с использованием цифровых двойников для управления ROV в условиях низкой видимости это закладывает основу для нового операционного стандарта в offshore-индустрии, где экономическая эффективность и декарбонизация достигаются не за счёт отказа от сложности работ, а за счёт выноса управления и принятия решений на берег.
После завершения тестов Challenger должен перейти на долгосрочный чартер с DeepOcean, первым клиентом заявлен Aker BP - рамочное соглашение на IMR и съёмочные работы на норвежском шельфе.
Подробности:
✦ За ситуационной ситуацией на USV позволяют судить, как минимум, 42 камеры различного типа. Общая мощность пяти АКБ судна – 492 кВтч. USV сертифицирован как для безэкипажных операций на норвежском шельфе, так и для варианте с числом членов экипажа – до 4 человек в прибрежной зоне.
✦ Задействован eWROV (полностью электрический рабочего класса), 156 кВт. Это аппарат компании Argus Remote System (предполагаю, что Argus Worker или его модификация). Рабочие глубины 1500 м. ROV адаптирован под требования дистанционного управления.
✦ ROV оснащен системой спуска-подъёма Evotec 6Te SWL с электрической лебёдкой и 1500-метровым кабеь-тросом. Навигация: ROV INS 9 DVL; есть система удержания позиции и автослежения. На ROV установлена пара «классических» манипуляторов Schilling Robotics (TechnipFMC): Schilling T4 7F (вылет 1922 мм, грузоподъемность 122 кг на полном вылете); Rigmaster 5F (181 кг на полном вылете).
✦ Система автономного спуско-подъема (LARS) – оригинальная разработка Deep Ocean – Evotec CORE Remote. Ключевые элементы: автоматизированная электрическая лебедка 6т SWL; кабель-трос 1500 м; запуск ROV – через корму, при движении судна вперед аппарат сталкивается в воду. ||
((источник фото - Offshore Energy))