Архитектура энергоснабжения роевых систем: централизация vs децентрализация
16.09.2026Архитектура энергоснабжения систем роевой робототехники становится одним из ключевых факторов эффективности и отказоустойчивости.
✦ Централизованные модели опираются на единую инфраструктуру и скоординированное управление энергопотреблением, децентрализованные – распределяют управление энергией и принятие оперативных решений между отдельными устройствами, действующими в составе роя. Различия подходов порождают компромиссы между задержками связи, точностью синхронизации и адаптивной отзывчивостью общей системы.
Динамичные роевые среды требуют осведомленности об изменении маршрутов узлов роя в реальном времени. Так, например, в роях летающих дронов, маршрутизация систем к базовой станции, лишенная учета актуальной топологии сети, приводит к обрывам связи и локальным провалам, что, в свою очередь, нарушает отзывчивость системы в реальном времени.
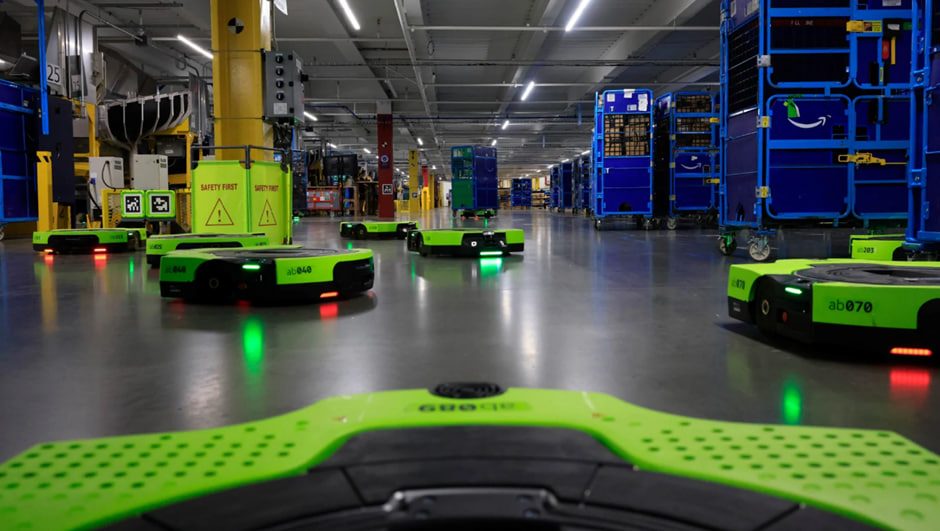
Централизованные модели опираются на единые системы оркестрации, координирующие распределение энергии и графики зарядки по всему парку. Подход демонстрирует хорошие результаты в промышленной автоматизации и в складских комплексах – там, где структурированная планировка и предсказуемые рабочие процессы позволяют централизованной инфраструктуре оптимизировать точность синхронизации и эффективность нагрузки. Единые системы управления упрощают диагностику парка и планирование обслуживания. Зависимость от «центра» иногда создает ограничения в масштабируемости, узкие места в коммуникации и уязвимость инфраструктуры при сбоях на уровне главного контроллера.
✦ Децентрализованные модели распределяют управление энергией и оперативную координацию между отдельными роботизированными агентами, отказываясь от единого уровня оркестрации. Такая архитектура повышает отказоустойчивость и масштабируемость развертывания – узлы роя выполняют требуемые процессы даже при сбоях связи и локальных отказах. Рост роя повышает объем обмена сообщениями, что может приводить к перегрузкам каналов связи и снижению отзывчивости системы в реальном времени.
✦ Гибридные архитектуры сочетают централизованную оркестрацию и децентрализованную энергетическую автономию, балансируя между эффективностью крупномасштабной координации и локальной адаптивностью роботизированного парка. Такие системы опираются на периферийный ИИ (edge AI) и локальное принятие решений, повышающее устойчивость в динамичных средах. Подход снижает перегрузку каналов связи, решает проблемы нестабильности маршрутизации и локальных энергетических дисбалансов, сохраняя централизованный контроль на верхнем уровне – в том числе, при крупномасштабном развертывании роя.
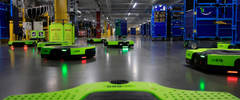
В качестве примера гибридной архитектуры можно привести решения американского гиганта Amazon Robotics, сочетающие централизованную оркестрацию парка и управление трафиком на базе алгоритмов с элементами ИИ. Схожий подход виден и у Ocado.
💎 Если говорить в целом, то индустрия движется от чистой централизации или децентрализации к гибридным моделям как основному вектору развития, есть выраженный консенсус аналитиков по этой теме. Но если брать отдельные отрасли, то если в промышленности и на складах доминирует централизация, то в военных применениях и в целом в автономных миссиях – ставка пока что чаще делается на децентрализованные архитектуры.
Рынок роевой робототехники обещает впечатляющий рост. Ожидается, что к 2035 году он достигнет $14,5 млрд при среднегодовом темпе роста 20,6%. Такой рост будет подталкивать к поиску архитектур, которые могут масштабироваться без потери эффективности, что еще больше укрепит позиции гибридных моделей.
((изображение - Amazon))
✓ | зеркало -