В Университете штата Северная Каролина (NCSU) создали робота на основе «механического интеллекта»
26.10.2026Еще один биомиметический морской микроробот: длина корпуса – 55 мм, масса 14.5 г. На этот раз, не из Китая, а из США, создавала его команда профессора Цзе Инь (Jie Yin) в сотрудничестве с Хайтао Цин (Haitao Qing). Исследование опубликовано в журнале Science Advanced.
Создатели робота взяли за основу морскую лилию (перьевую морскую звезду). Это морское беспозвоночное, которое может двигаться в любом направлении или зависать на месте, координируя движения конечностей. Ключевая идея проекта – «механический интеллект». Вместо того, чтобы полагаться на сложные алгоритмы и бортовой вычислитель для управления каждым движением, основные фунции управления обеспечивает сама конструкция робота, ее взаимодействие с водой.
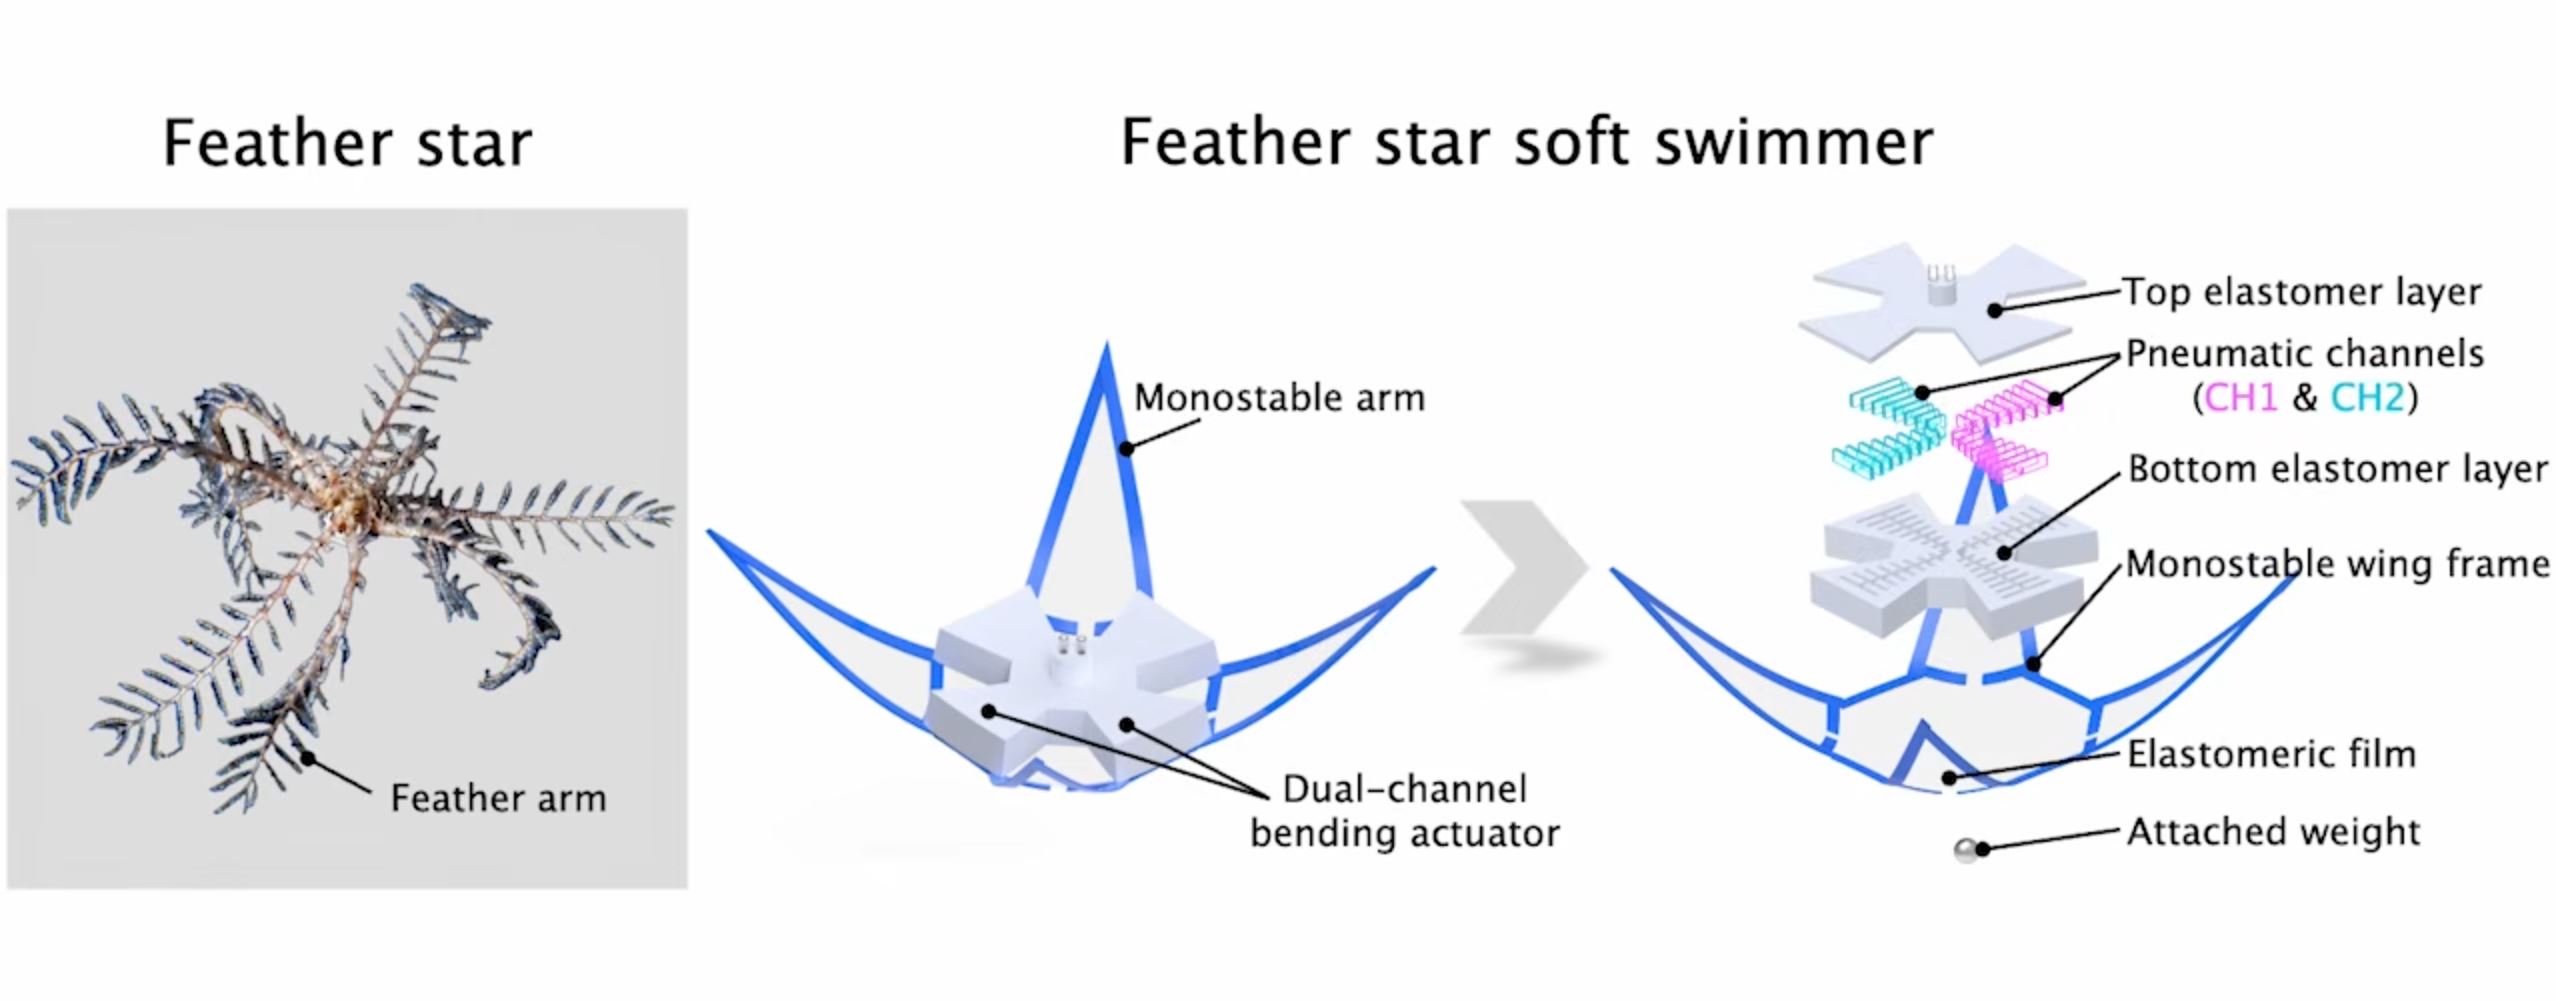
В основе устройства – 4 эластичных крыла, отходящих от центрального диска. Внутри диска расположено два пневмопривода (актуатора). Крылья моностабильны – они способны изгибаться, но после снятия нагрузки автоматически возвращаются в исходное положение, как пружина. Такая конструкция позволяет обойтись без 6 приводов, которые обычно используют для обеспечения аналогичной подвижности.
У разработки 3 режима движения, между которыми можно переключаться за счет изменения последовательности и скорости работы приводов:
✦ «Режим медузы»: при быстром попеременном включении и выключении обоих приводов все четыре крыла синхронно «взмахивают», что позволяет роботу подниматься в толще воды, а при замедлении цикла – зависает в толще воды.
✦ «Режим рыбы»: для движения вперед или назад активируется только 1 привод, что заставляет 1 крыло колебаться, как хвостовой плавник рыбы, толкая робота вперед или назад.
✦ «Режим ротора»: быстрое чередование работы двух приводов заставляет робота вращаться вокруг своей оси, что позволяет менять направление его движения.
Какое может быть применение у подобной разработки?
Исследователи показали, что этот микроробот может нести камеру для исследования подводных пространств, а также поднимать объекты – как самостоятельно, так и в кооперации с другими подобными. Команда заявляет, что открыта к сотрудничеству со специалистами из других областей для поиска практических применений.
((фото - скриншоты из ))
► SeaRobotics в | на RoboTrends | в