Zupt развертывает технологию 3D-инспекции подводных объектов для кампании в Мексиканском заливе
19.09.2026Компания Zupt предоставит свою систему подводной визуализации (построения точных 3D-моделей) 3D Recon V2 для инспекционной кампании неназванного участника рынка в Мексиканском заливе. Система будет строить модели высокого разрешения для поддержки оценки точности подводных активов. Zupt уже оценила необходимые траектории, объемы данных, времени на операции для обследования конструкций.
Собранные инспекционные данные будут обработаны для создания плотных облаков точек, что необходимо для инспекции, ремонта и технического обслуживания объектов (IRM – Inspection, Repair and Maintenance) или управления целостностью объектов (IM – Integrity Management).
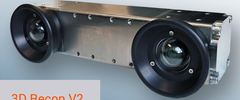
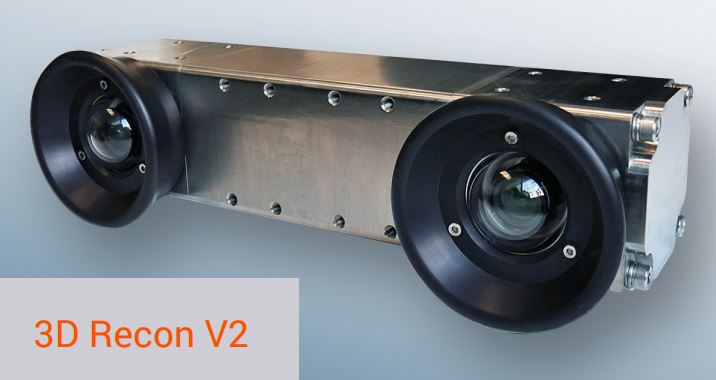
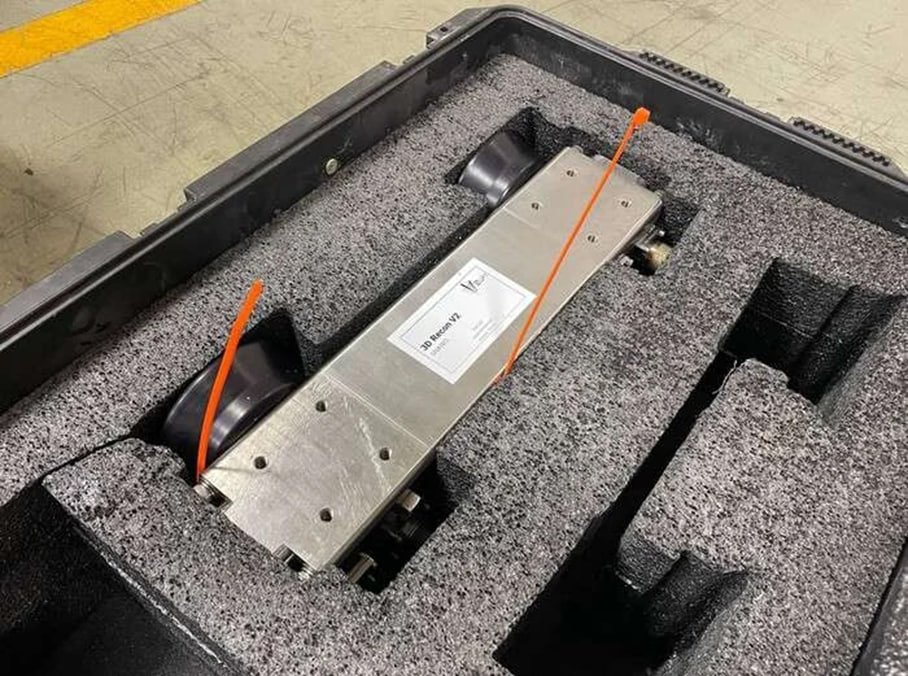
Компактную систему 3D Recon V2 можно устанавливать на ROV или AUV, ее рабочие глубины – до 4000 м. В составе системы стереофотограмметрического машинного зрения – две камеры высокого разрешения (2028x2448) с «глобальным затвором» и встроенный инерциальный измерительный блок MEMS IMU в титановом корпусе. Система может генерировать разреженные облака точек в реальном времени для навигации и контроля качества, в то время как более плотные модели могут использоваться инженерами для оценки состояния активов.
С применением 3D Recon ранее было обследовано более 400 подводных конструкций для другого «крупного клиента». Данные по 200 из этих конструкций были полностью обработаны на месте. Заявлялось, что это позволило добиться 40% сокращения количества судо-дней по сравнению с традиционными методами подводной инспекции.
Ключевые улучшения версии 3D Recon V2 – переход на двухкамерную конфигурацию с 30-см базой, встроенный 10 Гбит/с коммутатор для повышения пропускной способности, а также модернизация системы освещения – до 100 тысяч люмен (x5 относительно предыдущей версии). Система переведена под ROS/Linux для более быстрой обработки данных и поддерживает синхронизацию PTP без внешней инерциальной навигационной системы.
Рынок подводных систем фотограмметрии и структурированного света не столь уж широк. Представлю нескольких существенных участников:
- Voyis (Канада, Онтарио, Уотерпи): один из главных конкурентов. Их система Recon LS (и более мощная Discovery) - это специализированный модуль лазерного сканирования + камера, но без встроенного IMU/INS. Voyis Discovery (и Discovery Stereo) – стереокамеры со встроенным IMU, с немедленной обработкой, для ROV, для глубин до 4000 м, генерируют облака точек в реальном времени.
- 2G Robotics (Канада, Онтарио, Уотерпи): производитель решений для подводного мониторинга конструкций. Приборы серий ULS используют технологию лазерных линий (структурированный свет) для создания камерой мгновенных профилей конструкций. 2G Robotics ULS-500 PRO в режиме динамического сканирования (с ROV/AUV) генерирует плотные облака точек в реальном времени - создает 3D-модели.
- EIVA (Дания): известны своим программным обеспечением (Navipac/Navimodel), которое превращает данные с обычных видеокамер ROV в 3D-модели постфактум. Это программное решение-конкурент, позволяющее обойтись без специального аппаратного модуля Zupt, если оператор готов пожертвовать скоростью получения модели в реальном времени. Но уже есть и решение Voyis VSLAM Powered by EIVA NaviSuite – генерирует облака точке в реальном времени из данных стереокамеры Discovery Stereo. NaviModel интегрирует батиметрию, лазерные данные, сонарные изображения и фотограмметрию.
- Boxfish Robotics (Новая Зеландия): предлагают интегрированные платформы AUV/ROV, где высокоточная визуальная навигация и построение карт являются базовыми функциями аппарата, не требующими добавления отдельного навесного модуля.
Система Zupt выделяется на их фоне своей ориентацией на максимальную энергоэффективность и возможность генерации разреженных моделей прямо во время миссии для контроля качества, что критично для сокращения количества судо-дней при обследовании сотен глубоководных платформ.
Отмечу, что уже можно говорить о тренде перехода от решений «аппарат + внешний сенсор + внешняя навигация + отдельное ПО» к решениям типа «аппарат со встроенным 3D-зрением, SLAM и бортовой обработкой данных». Этот тренд не универсален, но мы видим все больше примеров решений, «как у Boxfish Robotics».
Не знаю, есть ли аналог системы 3D Recon V2 в России. Если и есть, я его не нашел (в сочетании форм-фактора, встроенного INS и рабочих глубин). У ООО Гидроскан есть система VSLAM с построением облака точек в реальном времени, но на существенно меньшие глубины. Впрочем, это не значит, что аналогов нет, просто я о них, возможно, не осведомлен.
Есть проект «Подводный 3D-сканер» у Университета НТИ 2035, но там пока нет коммерческого продукта. МЭМС и инерциальные навигационные системы на их основе в России производят, например, «Лаборатория микроприборов», «Гиролаб», «Миландр». Их применяют, в том числе, на подводных аппаратах. В «НИИ телевидения» (Росэлектроника/Ростех) разрабатывают адаптивные системы подводного видения (АСПВ) для глубин до 6000 м. ||
((фото - компании Zupt))
► SeaRobotics в | на RoboTrends | в